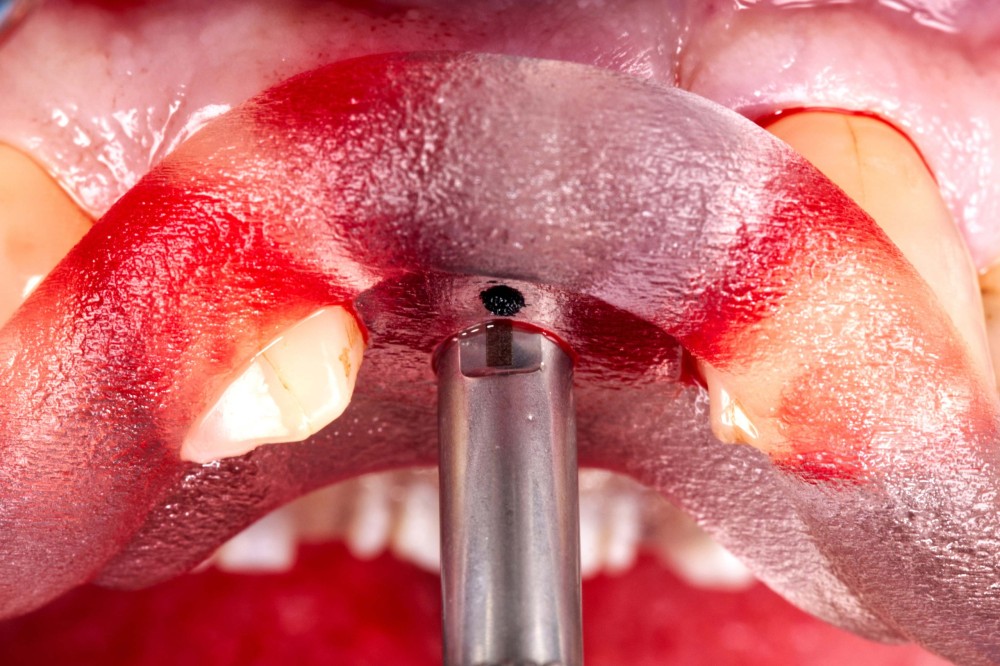
En médecine, réduire l’invasivité passe par la technologie. La cœlioscopie a remplacé de nombreuses laparotomies ; l’angioplastie coronaire traite par voie percutanée des lésions qui imposaient autrefois un abord à cœur ouvert. À chaque fois, un guidage plus précis autorise un geste plus ciblé, donc moins traumatique, et raccourcit la récupération. L’implantologie suit le même chemin avec la chirurgie guidée, statique ou dynamique.
L’implantologiea minimas’inscrit exactement dans cette logique. Son objectif n’est pas la prouesse technique, mais la réduction de ce qui pèse sur le patient et sur le plan de traitement : l’étendue des accès chirurgicaux, le temps opératoire, le nombre de séances et la durée globale du traitement. La précision du guidage n’est pas une fin en soi ; elle est le moyen qui rend cette réduction possible, en permettant de contrôler la position implantaire sans large abord et de condenser des étapes autrefois successives. Un essai clinique randomisé comparant pose guidée et pose à main levée a d’ailleurs rapporté une douleur et un œdème post-opératoires diminués après chirurgie guidée, les sites à main levée nécessitant plus fréquemment l’élévation d’un lambeau [1].
Le principe selon lequel le projet prothétique dicte la position de l’implant, et non l’inverse, est établi depuis le milieu des années 1990. Son application reste pourtant inégale en pratique. Les outils numériques de planification et de chirurgie guidée en ont facilité la diffusion [2]. À partir de ce socle, cet article examine trois leviers concrets par lesquels le guidage réduit l’invasivité et la charge de traitement : réunir les actes chirurgicaux en un temps opératoire, contrôler l’indexation prothétique pour poser une restauration conçue en amont, et conditionner le profil d’émergence dès la cicatrisation. Quatre cas cliniques les illustrent.