Quand deux évolutions convergent : numérique et robotique
Depuis le début des années 2000, deux évolutions technologiques se sont développées en parallèle. D’un côté, la robotique s’est progressivement installée dans plusieurs spécialités chirurgicales comme une assistance au geste lorsque précision, stabilité et reproductibilité deviennent déterminantes [1, 2]. De l’autre, l’odontologie a connu une transformation numérique majeure, portée notamment par la démocratisation de la CFAO et des scanners intra-oraux [3].
Progressivement, ces outils se sont intégrés dans une boucle numérique de plus en plus complète : acquisition des données, smile design, imagerie 3D, empreinte optique, impression 3D, usinage, analyse fonctionnelle et communication avec le laboratoire. La fusion de ces différentes données permet aujourd’hui de construire une représentation numérique de plus en plus complète du patient. Nous savons ainsi acquérir, planifier, concevoir et fabriquer numériquement.
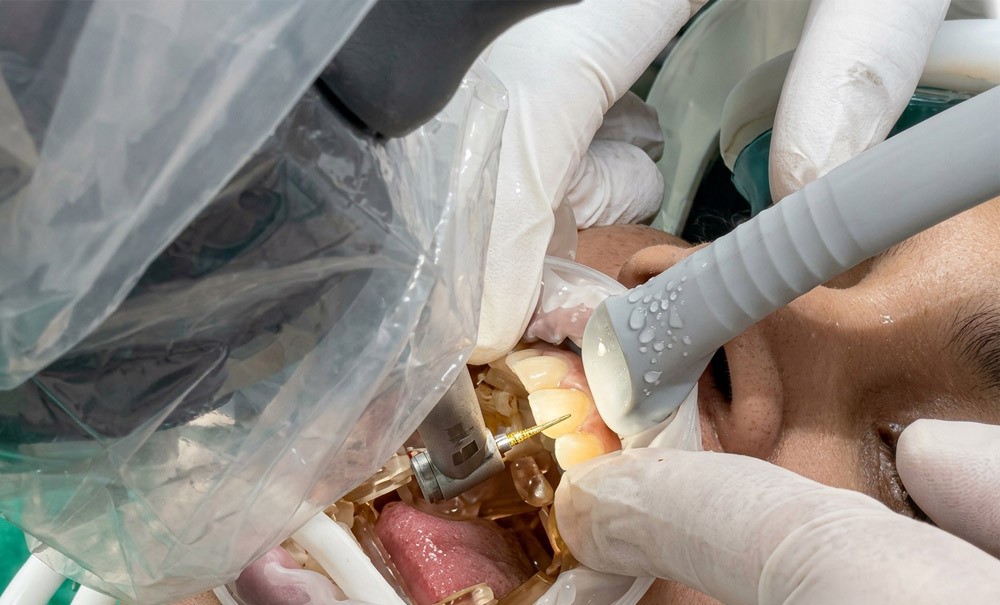
Un maillon reste cependant encore largement dépendant du geste manuel : le transfert du projet numérique vers sa réalisation clinique. C’est précisément à ce niveau que la robotique rejoint aujourd’hui la dentisterie numérique. L’enjeu n’est plus seulement de planifier avec précision, mais de pouvoir transférer cette planification vers le geste opératoire avec la même logique de contrôle et de reproductibilité.
Cette convergence a déjà commencé en odontologie. En implantologie, des systèmes robotiques ou de guidage haptique comme Yomi sont documentés dans la littérature [4], tandis que Yakebot a fait l’objet d’une étude clinique comparative avec la chirurgie implantaire guidée [5] (fig. 1a, b). Ces applications ne sont pas directement transposables aux facettes, mais elles illustrent une évolution importante : le numérique ne sert plus seulement à préparer le geste ; il commence aussi à en accompagner l’exécution.
Avec…